把位置放进三维坐标
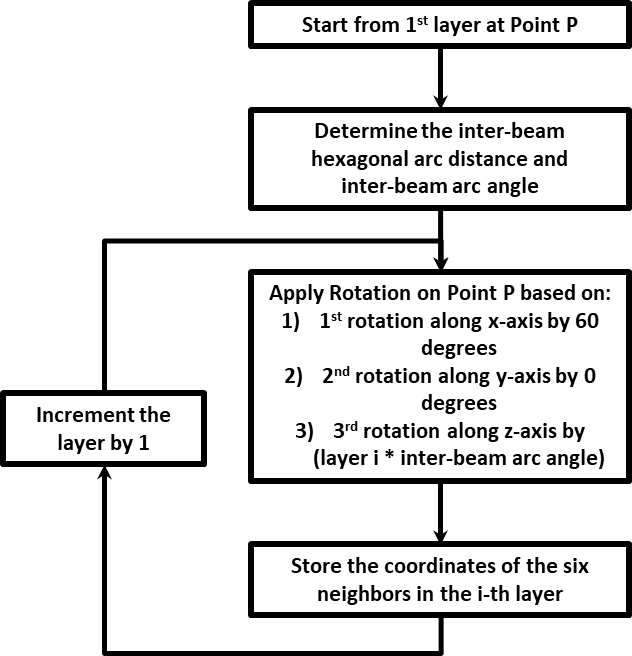
原文从 P=(R,0,0) 出发,R=6378 km。整个网格可再旋转到选定的感兴趣区域(Region of Interest,ROI)。
华为的建模起点是地球表面的服务位置:先铺球面波位,再由动态星座确定谁来服务,最后按接收功率找出主要干扰源。
三条大圆生成骨架点,球面线性插值填满各圈。点击地面波位,后两步会跟踪它。
原文 Table 9 给出 D 的两种取法:由天线半功率波束宽度推得,或取 50 km。此处默认 50 km;范围滑块用于观察网格尺度。UE 层展示 160 个示意点;原文 Figure 19 以实际人口密度数据驱动非均匀 UE 投放。
原文从 P=(R,0,0) 出发,R=6378 km。整个网格可再旋转到选定的感兴趣区域(Region of Interest,ROI)。
以地心为圆心,沿穿过 P 的三条大圆,每隔 δ 放一点。六个方向构成每圈的骨架。
用球面线性插值(Spherical Linear Interpolation,SLERP)在同圈相邻骨架点之间补点,形成近似均匀的球面六边形网格。
A、B 位于同一半径的球面上。SLERP 沿两者之间的短大圆弧补点;图中灰色虚线是穿过球体内部的直线弦。
地面波位是网格中的目标服务位置;物理波束由某颗卫星指向该位置;小区是逻辑服务区域,原文采用 earth-fixed cell 与 multi-beam per cell。
一颗星可以看见很多地面波位,但同时点亮数由载荷能力和调度决定。不同卫星在不同时间可以指向同一地面位置。
原文“50 tiers、7351 波位”将中心计作第一层:m=49,N=1+3×49×50=7351。
演示用局部球面网格;六边形轮廓表示服务区域。实际半功率足迹由天线方向图与几何投影共同决定。
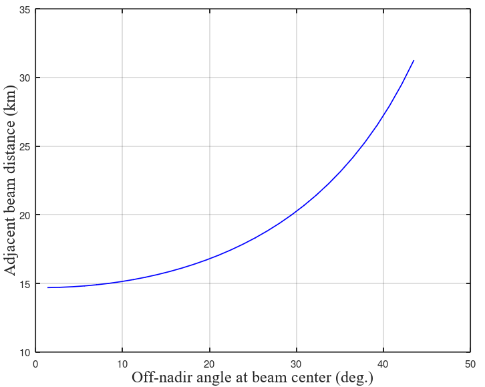
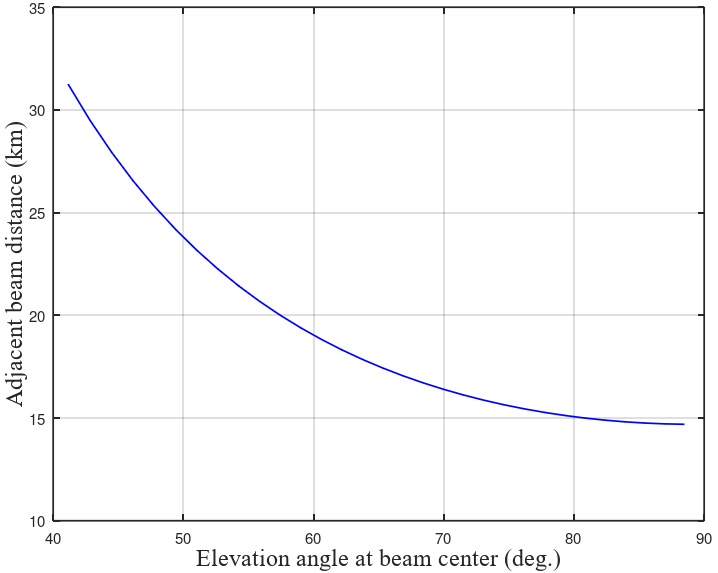
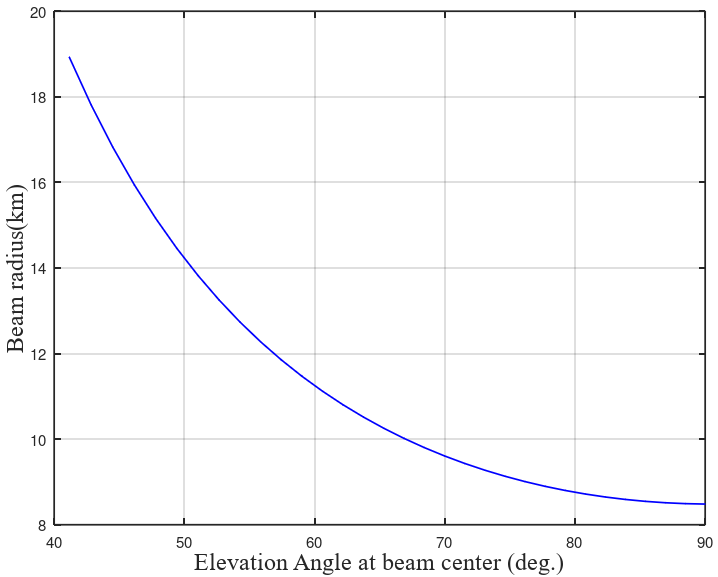
华为在 Observation 15–17 中指出,UV 平面规则网格投到地面后,越偏离星下点,波束足迹和中心间距越大。这是它提出地面网格方法的出发点。
| 原文 Figure 16 示例 | 星下方向 | 离轴角 35.07° |
|---|---|---|
| 波束中心仰角 | 90° | 51.046° |
| 波束半径 | 8.4 km | 13.82 km |
| 相邻波束距离 | 14.69 km | 23.16 km |
以上为提案正文的示例数值,HPBW=1.62°;图注对星下半径另写 8.48 km。
原文先沿三条大圆生成红色骨架点,再在红点之间 SLERP 生成绿色点。本页第 i 圈取六个骨架方向,相邻骨架点之间分 i 段,整圈共 6i 个中心点。球面曲率使跨圈间距存在小幅变化。
推进时间,依次更新卫星位置、可见性、距离关联与点亮状态。选中的地面波位始终是同一个。
Table 9 给出规模、高度、1 s 位置更新和 distance-based 映射。本页用 53° 倾角圆轨道、均匀轨道面/相位推进示例星座;在满足最低仰角的卫星中选择斜距最短者。
| 卫星 | 仰角 | 斜距 km | 状态 |
|---|
UV 平面仍用于表达天线指向:先由共同地面点求出卫星到地面的单位方向,再投到各自的局部横轴。地面均匀的点,在各星 UV 中的间距会随几何而变化。
用轨道参数得到卫星在地心地固坐标系(Earth-Centered Earth-Fixed,ECEF)中的位置。每 1 s 更新一次几何。
对地面波位 q,计算距离 d=‖s−q‖ 和仰角 e。满足门限的卫星进入候选集合,再按距离确定关联。
在已关联波位中,按单星载荷限制选出当前点亮波束。地面可服务区域、当前点亮集合和 UE 统计区域分别记录。
单星特例从 ROI 正上方出发,沿该点东西向大圆运动。本页以星下方向作局部 z 轴、投影后的东西方向作 x 轴构建 UV。更新时若一颗星的已关联波位超过上限,演示按固定轮转次序每 10 s 更换点亮子集。它是用于显化“关联后还需要调度”的示例规则。
本页计算所生成 ROI 内的点亮链路;完整系统仿真还应扩展外围干扰波位并检查干扰收敛。星座各星的可见性按所选地面点分别计算。
固定一个 UE,计算各点亮波束在它这里的接收功率,降序排列,再累计至目标占比。
Table 9 采用 90% 主要功率建模门限。本页把它展开为“按 UE 接收干扰功率降序、累加到至少 η”的可执行流程。上方条图和数值由当前演示链路计算。
几何筛选:确定当前 UE 可见的卫星,以及 ROI 中已关联并点亮的波束。
资源筛选:保留占用相同时间、频率与极化资源的波束,排除服务波束。
逐项求功率:用卫星到 UE 的斜距、波束指向与 UE 方向的夹角计算 Iⱼ。
累计主要项:令 I₁≥I₂≥…,找最小 K,使 Σ₁ᴷ Iⱼ / Σ₁ᴹ Iⱼ≥η。
推进到下一时刻:重新更新几何、关联、点亮与功率排序。
本页为 L/S 波段下行功率排序示例:f=2 GHz,单束发射功率取 400 W / 32,卫星最大增益 33.126 dBi,UE 增益 −5.5 dBi;用自由空间损耗与简化的圆对称方向图计算接收功率。
方向图近似、同资源占用子集、轮转点亮、UE 朝固定地理方向的偏移均为本页演示设定。点击网格可更换统计点;零占用或当前未点亮时显示无服务状态。
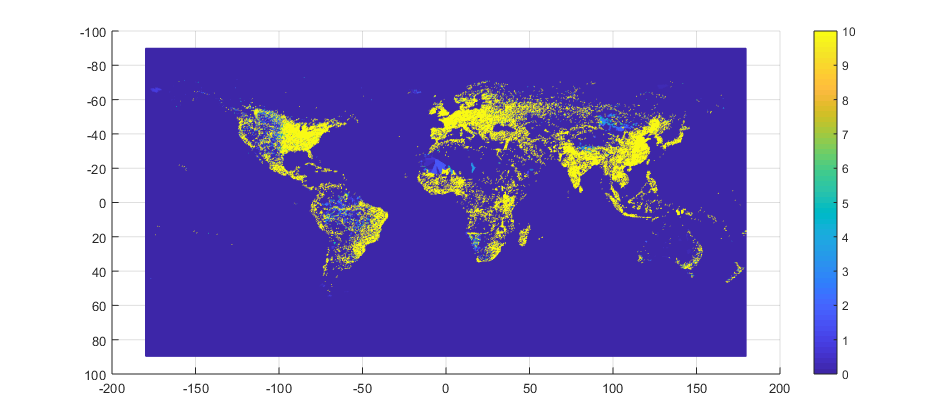
原文 Proposal 29 / Figure 19 提出按人口密度在 ROI 中非均匀投放 UE。开展 SLS 时,应先用实际人口数据生成 UE 与业务负载,再针对每个 UE 重复上述计算,汇总覆盖、SIR、SINR、吞吐量和切换统计。
华为 / 海思 R1-2607480,§3.1 System level Evaluation methodology,Figures 16–19,Observation 15–17,Proposal 29,Table 9。3GPP 原提案归档 ↗
“球面网格 → 动态星座 → 主要干扰”来自提案;本页具体圆轨道倾角、初相位、调度规则、方向图与局部计算范围见各步展开项。显示的 SIR 为交互示例计算值。全部图形与计算在浏览器内运行,参数在三个步骤间联动。